了解更多
segmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:models/ad/ad1012a
如何使用 HIL 驗證汽車雷達
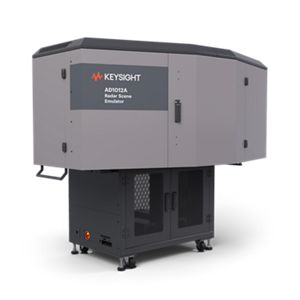
利用同步且可重複的駕駛場景與真實的感測器響應,在閉環硬體在迴路(HIL)工作流程中對汽車雷達進行驗證。
了解更多