Come convalidare gli algoritmi di percezione dei radar automobilistici

Algoritmi di percezione del movimento con scene radar realistiche
La validazione della percezione radar richiede un ambiente a radiofrequenza controllabile, un sensore radar in fase di test, dati sincronizzati relativi alla scena e un metodo per confrontare gli oggetti rilevati con la scena prevista. Un emulatore di scena radar (RSE) genera riflessioni a punti multipli con portata, angolo, movimento e ampiezza controllati in modo indipendente, in modo che il sensore riceva una rappresentazione ripetibile di uno scenario di guida.
La sequenza di test prevede la presenza di bersagli fissi e in movimento in tutto il campo visivo del radar, mentre il sistema di elaborazione della percezione elabora la risposta del sensore. Gli ingegneri variano la distanza tra gli oggetti, la loro densità, la distanza e i percorsi di riflessione, per poi confrontare le tracce rilevate o l’elenco degli oggetti con la scena programmata. È possibile simulare condizioni di propagazione multipath sincronizzando le riflessioni dirette e indirette e valutando il modello di interferenza risultante.


Soluzione per la convalida della percezione tramite radar nel settore automobilistico
Guarda la demo della soluzione per la convalida della percezione tramite radar nel settore automobilistico
Scopri i prodotti della nostra soluzione di validazione della percezione tramite radar per il settore automobilistico
-

![]()
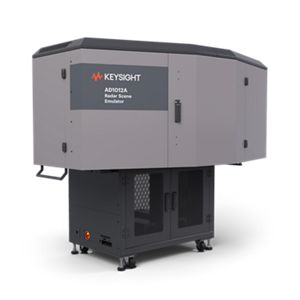
Emulatore di scena radar AD1012A


Scoprire risorse e approfondimenti
Risorse aggiuntive per la validazione della percezione dei radar automobilistici
Casi d'uso correlati

-
![]()
Per saperne di più
Come convalidare scenari relativi a radar automobilistici multi-bersaglio
Verificare il funzionamento dei sistemi di rilevamento e tracciamento radar per autoveicoli mediante scenari ripetibili con più bersagli e da più angolazioni in un campo visivo controllato.
Per saperne di più

-
![]()
Per saperne di più
Come verificare i radar automobilistici tramite HIL
Verificare i radar automobilistici in flussi di lavoro hardware-in-the-loop a circuito chiuso utilizzando scenari di guida sincronizzati e ripetibili e risposte reali dei sensori.
Per saperne di più
-
![]()
Per saperne di più
Come verificare l'accuratezza del rilevamento dei radar automobilistici a corto raggio
Verificare il rilevamento radar automobilistico a distanza ravvicinata utilizzando bersagli ripetibili a brevi distanze all’interno di un campo visivo controllato.
Per saperne di più

Mettetevi in contatto con uno dei nostri esperti
Avete bisogno di aiuto per trovare la soluzione giusta per voi?