Comment valider les algorithmes de perception des radars automobiles

Mise en pratique d'algorithmes de perception à l'aide de scènes radar réalistes
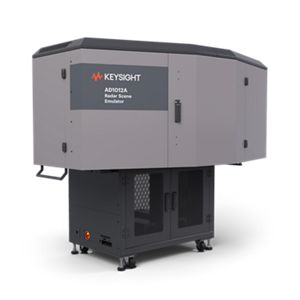
La validation de la perception radar nécessite un environnement radiofréquence contrôlable, un capteur radar soumis à des essais, des données de scène synchronisées, ainsi qu’une méthode permettant de comparer les objets détectés à la scène de référence. Un émulateur de scène radar (RSE) génère de multiples réflexions ponctuelles dont la distance, l’angle, le mouvement et l’amplitude sont contrôlés indépendamment, de sorte que le capteur reçoive une représentation reproductible d’un scénario de conduite.
La séquence de test fait intervenir des cibles fixes et mobiles dans l'ensemble du champ de vision du radar, tandis que la pile de perception traite la réponse du capteur. Les ingénieurs modifient l'espacement, la densité, la distance et les trajets de réflexion des objets, puis comparent les traces ou la liste d'objets obtenues avec la scène programmée. Il est possible de simuler des conditions de trajets multiples en synchronisant les réflexions directes et indirectes et en évaluant le motif d'interférence qui en résulte.


Solution de validation de la perception par radar automobile
Découvrez la démo de la solution de validation de la perception par radar automobile
Découvrez les produits de notre solution de validation de la perception par radar automobile
-

![]()
Emulateur de scène radar AD1012A


Découvrir les ressources et les idées
Ressources supplémentaires pour la validation de la perception par radar automobile
Cas d'utilisation connexes

-
![]()
En savoir plus
Comment valider des scénarios de radars automobiles à cibles multiples
Valider la détection et le suivi par radar automobile à l'aide de scénarios reproductibles impliquant plusieurs cibles et plusieurs angles, dans un champ de vision contrôlé.
En savoir plus

-
![]()
En savoir plus
Comment valider un radar automobile à l'aide de la méthode HIL
Valider les radars automobiles dans le cadre de flux de travail « hardware-in-the-loop » en boucle fermée, à l'aide de scénarios de conduite synchronisés et reproductibles ainsi que de réponses réelles des capteurs.
En savoir plus
-
![]()
En savoir plus
Comment valider la détection par radar automobile à courte portée
Valider la détection par radar automobile à courte portée à l'aide de cibles reproductibles situées à de courtes distances dans un champ de vision contrôlé.
En savoir plus

Contactez l'un de nos experts
Besoin d'aide pour trouver la solution qui vous convient ?