Cómo validar los algoritmos de percepción de los radares de los vehículos

Prueba de algoritmos de percepción con escenas de radar realistas
La validación de la percepción por radar requiere un entorno de radiofrecuencia controlable, un sensor de radar sometido a prueba, datos sincronizados de la escena y un método para comparar los objetos detectados con la escena prevista. Un emulador de escena de radar (RSE) genera múltiples reflexiones puntuales con alcance, ángulo, movimiento y amplitud controlados de forma independiente, de modo que el sensor reciba una representación repetible de una situación de conducción.
La secuencia de prueba presenta objetivos fijos y en movimiento en todo el campo de visión del radar, mientras que el sistema de percepción procesa la respuesta del sensor. Los ingenieros varían la separación entre los objetos, su densidad, la distancia y las trayectorias de reflexión, y a continuación comparan las trayectorias registradas o la lista de objetos con la escena programada. Las condiciones de trayectos múltiples pueden simularse sincronizando las reflexiones directas e indirectas y evaluando el patrón de interferencia resultante.


Solución de validación de la percepción mediante radar para el sector de la automoción
Ver demostración de la solución de validación de la percepción mediante radar para el sector de la automoción
Descubre los productos de nuestra solución de validación de la percepción por radar para el sector de la automoción
-

![]()
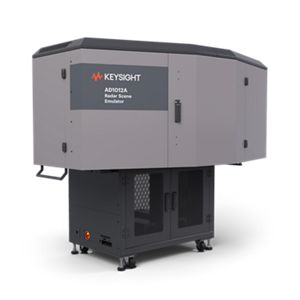
Emulador de escena de radar AD1012A


Descubra recursos e información
Recursos adicionales para la validación de la percepción mediante radar en el sector de la automoción
Casos prácticos relacionados

-
![]()
Más información
Cómo validar escenarios de radares de automoción con múltiples objetivos
Validar la detección y el seguimiento por radar en el sector de la automoción mediante escenas repetibles con múltiples objetivos y desde múltiples ángulos en un campo de visión controlado.
Más información

-
![]()
Más información
Cómo validar un radar para automóviles mediante HIL
Validar radares de automoción en flujos de trabajo de «hardware-in-the-loop» de bucle cerrado utilizando escenas de conducción sincronizadas y repetibles, así como respuestas reales de los sensores.
Más información
-
![]()
Más información
Cómo validar la detección mediante radares de corto alcance para automóviles
Validar la detección por radar de proximidad para automóviles utilizando objetivos repetibles a distancias cortas en un campo de visión controlado.
Más información

Póngase en contacto con uno de nuestros expertos
¿Necesita ayuda para encontrar la solución adecuada para usted?