了解更多
segmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:hierarchy/products/autonomous-drive-testing,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:hierarchy/products/autonomous-drive-testing,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:hierarchy/products/autonomous-drive-testing,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:hierarchy/products/autonomous-drive-testing,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:hierarchy/products/autonomous-drive-testing,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:hierarchy/products/autonomous-drive-testing,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:hierarchy/products/autonomous-drive-testing,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:hierarchy/products/autonomous-drive-testing,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:hierarchy/products/autonomous-drive-testing,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:hierarchy/products/autonomous-drive-testing,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:hierarchy/products/autonomous-drive-testing,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:models/ad/ad1012asegmentation:campaign/Automotive_Energy,segmentation:product-category/Automotive_Testing,segmentation:product-category/Automotive_Testing/Automotive_Radar,segmentation:business-unit/EISG,keysight:product-lines/qw,segmentation:funnel/bofu,keysight:hierarchy/products/autonomous-drive-testing,keysight:dtx/solutions/facets/workflow-stage/qa,keysight:dtx/solutions/facets/development-area/emulators,keysight:dtx/solutions/facets/industry/automotive,keysight:dtx/solutions/facets/design-and-test-product/digital-twin-emulator,keysight:models/ad/ad1012a
如何驗證汽車雷達感知演算法
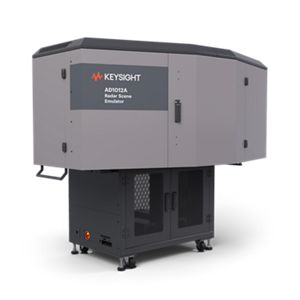
利用實驗室中可重複的高密度行車場景及受控的多徑環境,對汽車雷達感知演算法進行驗證。
了解更多