ロード中...

表示されている結果 : 20 / 411

並べ替え
人気
人気 最新 関連性
人気 最新 関連性
エミュレーション機能でADAS/AVテストは進化する

お気に入りに追加しました

お気に入りから削除しました

エミュレーション機能でADAS/AVテストは進化する

安全で信頼性のある自動運転(AD)システムの構築は、複雑な作業です。自動運転車(AV)には何百ものセンサーが搭載されており、そのすべてが車内や他のスマートビークルと相互に連携する必要があります。自律走行機能を実現するソフトウェアアルゴリズムは、最終的にこれらのセンサーから収集したすべての情報を合成し、車両が適切に反応することを保証する必要があります。これらのアルゴリズムは、さまざまな運転シナリオを網羅する何百万もの複雑なシーンに対してテストを行う必要があります。自動運転を次のレベルに進めるにあたって、多くのイノベーションや進歩を成し遂げることも重要です。レーダー、LiDAR、カメラなどセンサーテクノロジーへの継続的な投資により、周辺環境スキャンの質が向上します。どのタイプのセンサーにもそれぞれ長所と短所があるため、互いに補完し合うことで、対象物を検知する正確性を高めています。今やソフトウェアは、自動運転や電動化などの車両開発のトレンドや話題をけん引しています。これは、車両開発の焦点がハードウェアからソフトウェアにシフトしていることを表しています。ADASレベル3以上の車両は、増え続けるシナリオと周囲環境に対するテストや検証が必要です。テストの数だけでなく、テストの複雑さも増しています。技術の進歩と開発トレンドの変化に伴い、R&DエンジニアはADASおよびAVシステムのテスト戦略を再構築する必要があります。このホワイトペーパーでは、自信を持って新しい先進運転支援システム(ADAS)とAVの機能を承認するために必要な洞察と重要なステップを提供します。このホワイトペーパーをダウンロードし、以下の方法をご確認ください。ソフトウェアアプリケーションの開発サイクル全体にDevOps(開発と運用)モデルを適用する、ラボでテストシナリオをエミュレートして再現する、自動車OEMがラボテスト用のシーンをエミュレートする方法の技術的概念を理解する、レーダーセンサーを備えた自動運転システムをより速く、非常に複雑で複数のターゲットシーンでテストする、など。

自信を持って完全自動運転を進めるために

お気に入りに追加しました

お気に入りから削除しました

自信を持って完全自動運転を進めるために

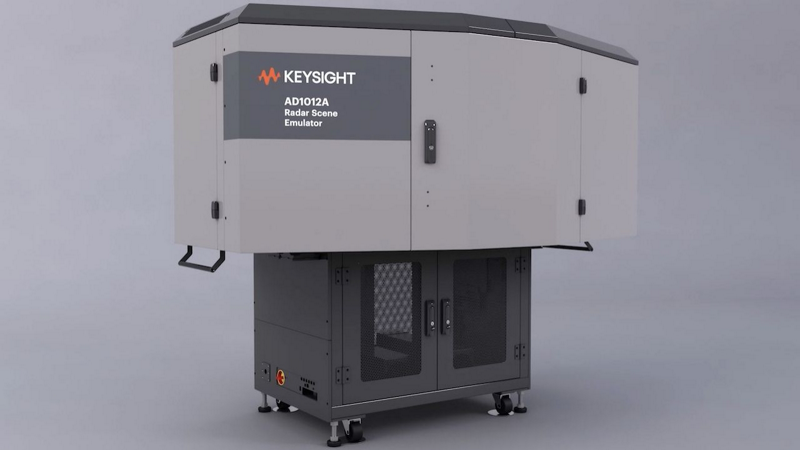
完全自動運転車(AV)の実現が間近に迫っています。交通システム全体の効率を向上させるとともに、ドライバーと乗客の安全が自動運転車の最も魅力的な利点である。次のレベルの車両自律性を実現するために、自動車業界は技術的、社会的、法的、規制的な懸念に直面しています。これらの問題の多くはコントロールが困難ですが、技術の制限は、自動車コミュニティとOEMが前進を支援できる分野の1つです。レーダー、ライダー、カメラなどのセンサーを小型化、堅牢化、低コスト化し、さらにセンサーの検出・認識ソフトウェアを改善することで、これらの問題を解決することができます。しかし、これらのアルゴリズムの学習を向上させるためには、2つの障害が立ちはだかります。道路とソフトウェアのシミュレーション・テストのギャップを埋めること。ADAS/AVアルゴリズムを実環境でトレーニングすること。このホワイトペーパーでは、自律走行車のテストと検証におけるギャップ、課題に対処するための主要な技術の進歩、およびキーサイトのレーダー・シーン・エミュレータを使用してADAS機能の信頼性を高める方法について概説します。

表示 20 / 411 もっと見る