Wie man CAN FD- und CAN XL-Signale debuggt

Analyse der CAN-FD- und CAN-XL-Kommunikation
CAN FD (Controller Area Network Flexible Data-Rate) erweitert die traditionelle CAN-Kommunikation (Controller Area Network) um höhere Datenraten und Nutzdaten von bis zu 64 Byte, während CAN XL (Controller Area Network eXtra Long) die Datenkapazität mit Nutzdaten von bis zu 2.048 Byte und höherer Übertragungsgeschwindigkeit nochmals steigert. Beide Protokolle behalten ihre Arbitrierungsmechanismen bei und ermöglichen gleichzeitig eine schnellere Datenübertragung, wodurch sich unterschiedliche Anforderungen an Timing und Messungen auf der physikalischen Schicht innerhalb eines einzelnen Frames ergeben. Die Fehlersuche bei CAN FD umfasst die Untersuchung der Kommunikation während der Arbitrierungs- und Datenphasen, während CAN XL zusätzliche Frame-Strukturen und Betriebsmodi einführt, die größere Datenübertragungen unterstützen. Ingenieure müssen feststellen, ob unerwartetes Kommunikationsverhalten mit der Protokollaktivität oder dem zugrunde liegenden Differenzsignal zusammenhängt. Die CAN-Protokollanalyse ermöglicht die Analyse dekodierter Nachrichten und ihrer entsprechenden elektrischen Wellenformen und unterstützt Ingenieure so bei der Untersuchung von Timing- und Kommunikationsproblemen in diesen leistungsstarken Automobilnetzwerken.
Für den Test wird ein Oszilloskop benötigt, das differentielle CAN-Signale erfassen und gleichzeitig CAN-FD- und CAN-XL-Protokollaktivitäten triggern und dekodieren kann. Ingenieure schließen das Oszilloskop mithilfe einer differentiellen aktiven Tastspitze an den Bus an und konfigurieren die entsprechenden Protokolleinstellungen, einschließlich Arbitrierungs- und Datenphasenparameter. Eine Software zur Protokolldekodierung für die Automobilindustrie interpretiert die erfassten Frames und zeigt die dekodierten Informationen zeitlich synchronisiert mit dem Signalverlauf der physikalischen Schicht an. Bei CAN FD und CAN XL können Ingenieure die Arbitrierungs- und Datenphasen untersuchen, um Timing-Variationen, Signalübergänge und unerwartetes Signalverhalten in den erfassten Frames zu identifizieren. Die Korrelation dieser Messungen mit den dekodierten Protokollinformationen hilft Ingenieuren, Kommunikationsprobleme zu untersuchen und festzustellen, ob diese mit dem zugrunde liegenden elektrischen Signal zusammenhängen. Dies ermöglicht ein umfassenderes Verständnis der Busleistung bei der Fehlersuche in Automobilsystemen.

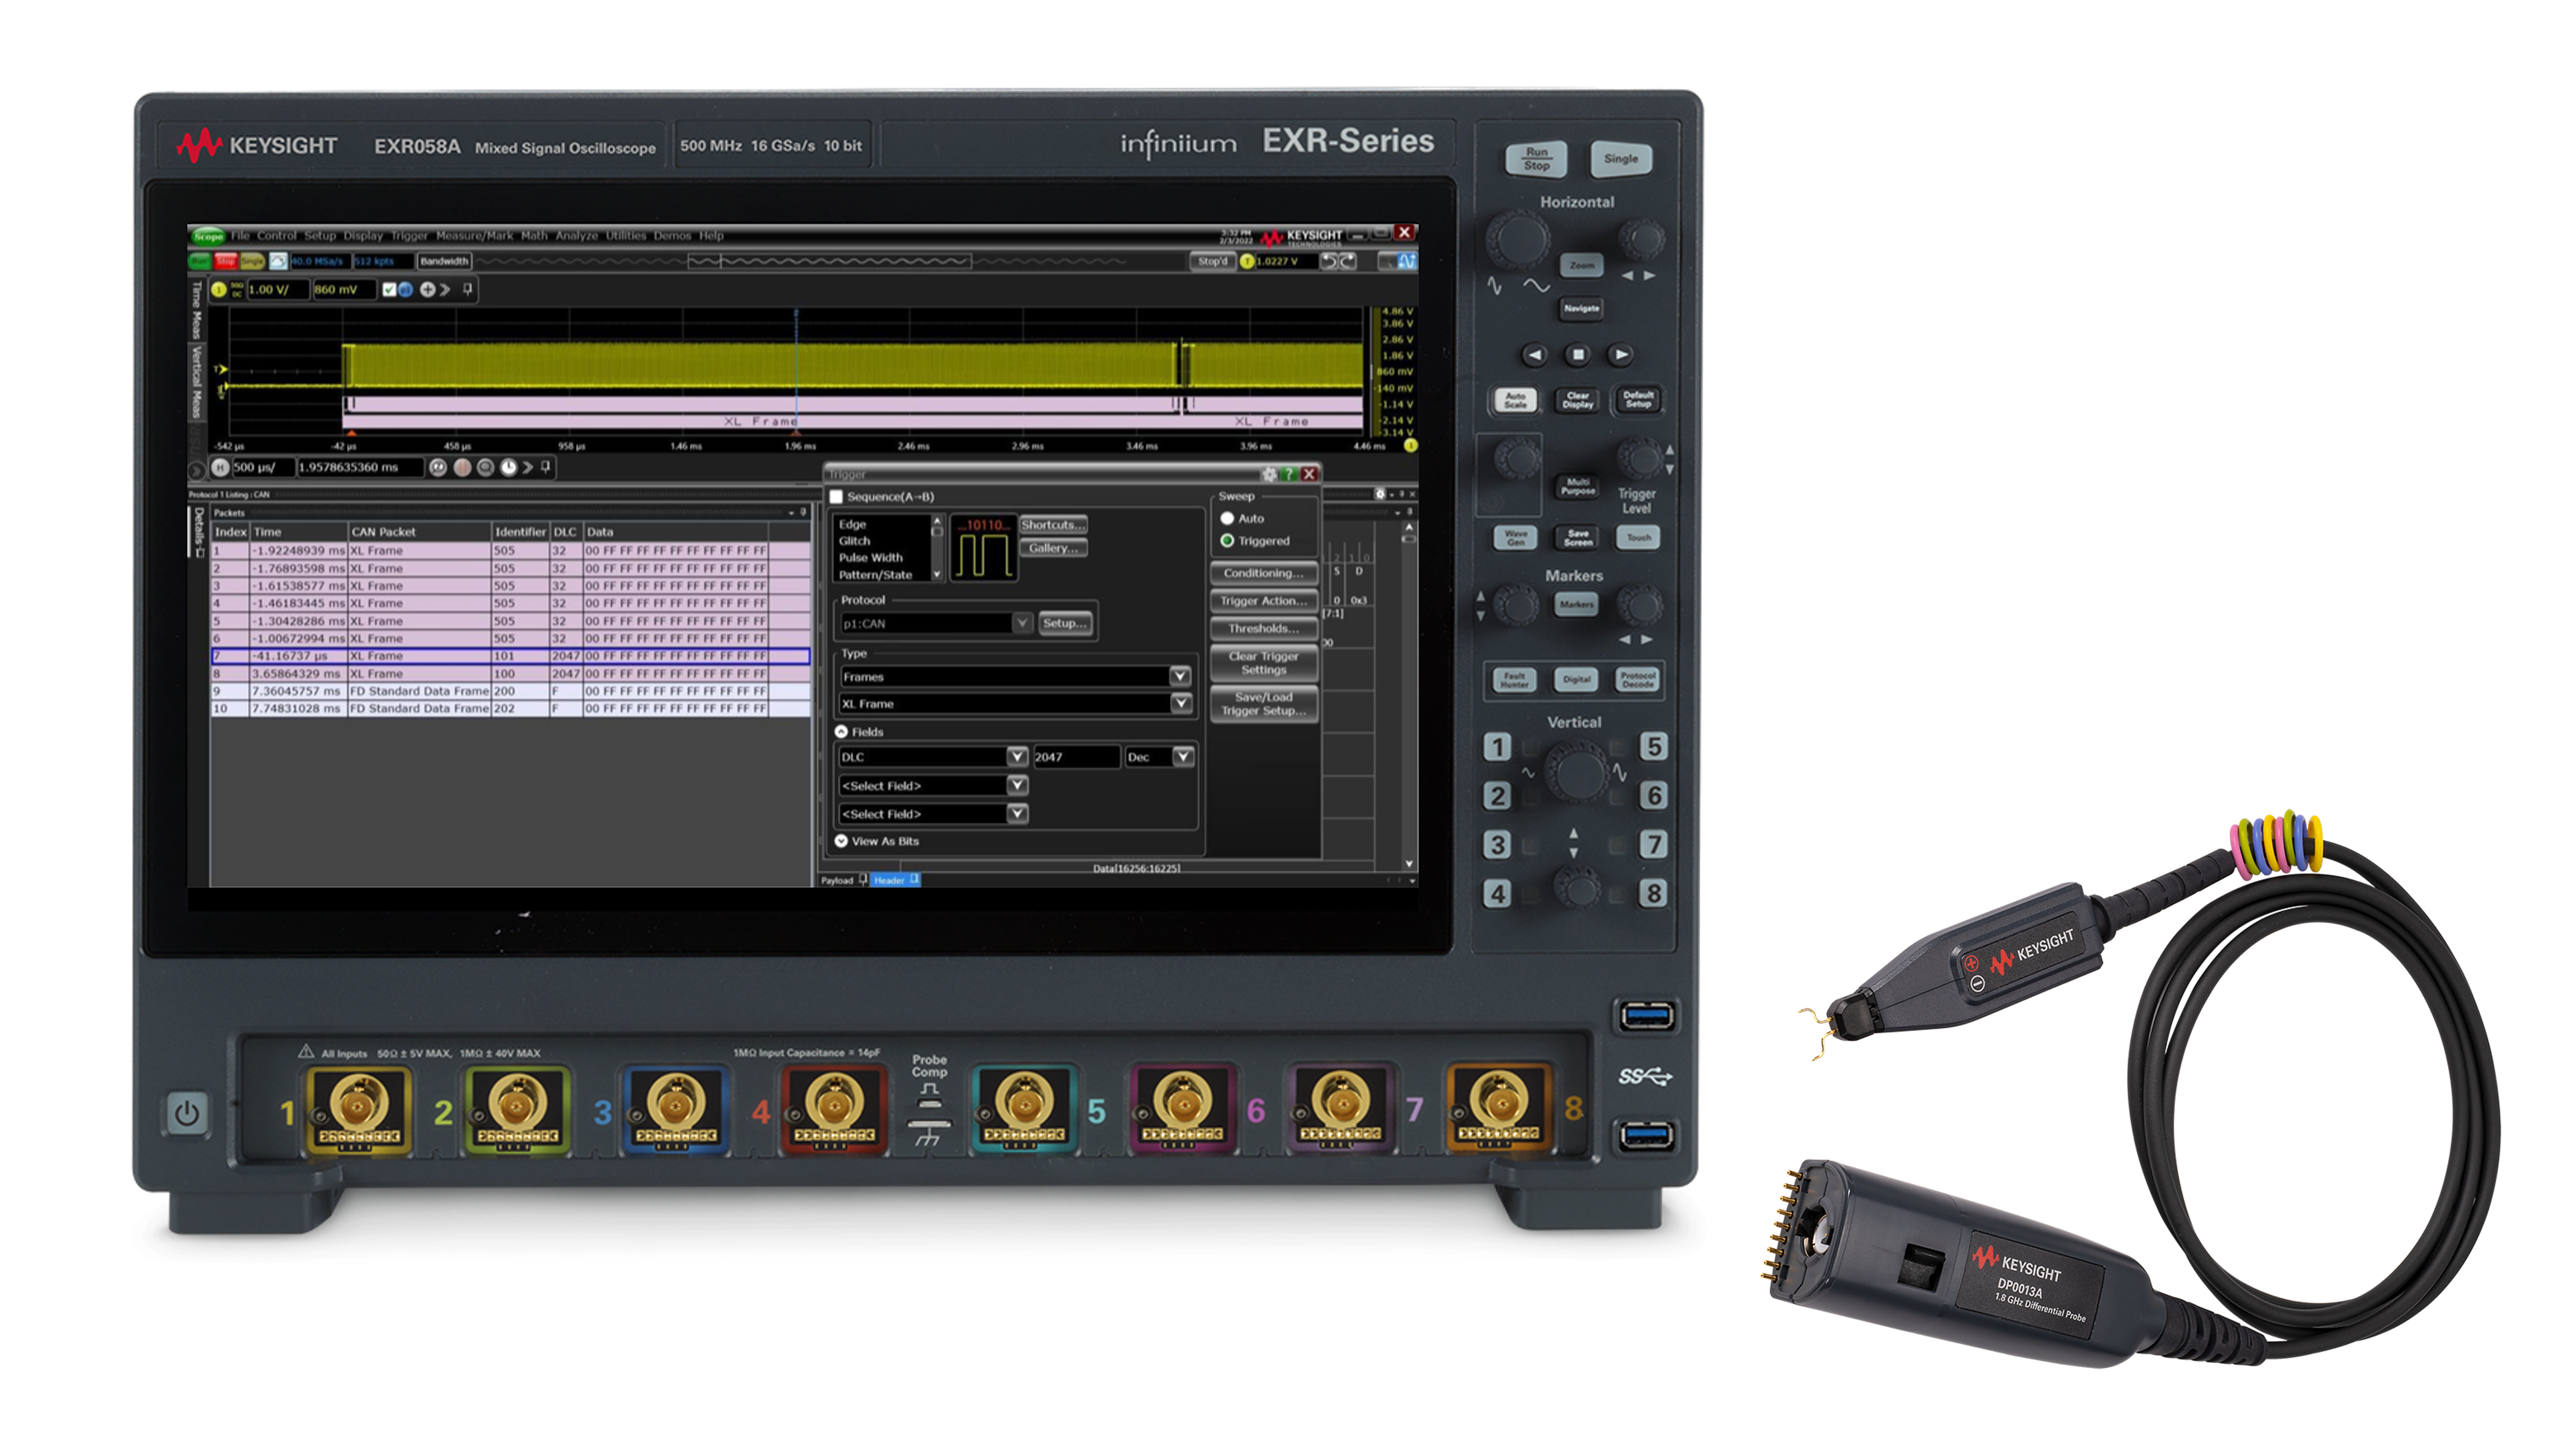
CAN FD- und CAN XL-Debug-Lösung
Demo der CAN FD- und CAN XL-Debug-Lösung ansehen
Entdecken Sie Produkte in unserer CAN FD- und CAN XL-Debug-Lösung
-

![]()
EXR058A Infiniium EXR-Serie Oszilloskop: 500 MHz, 8 Kanäle
-
![]()
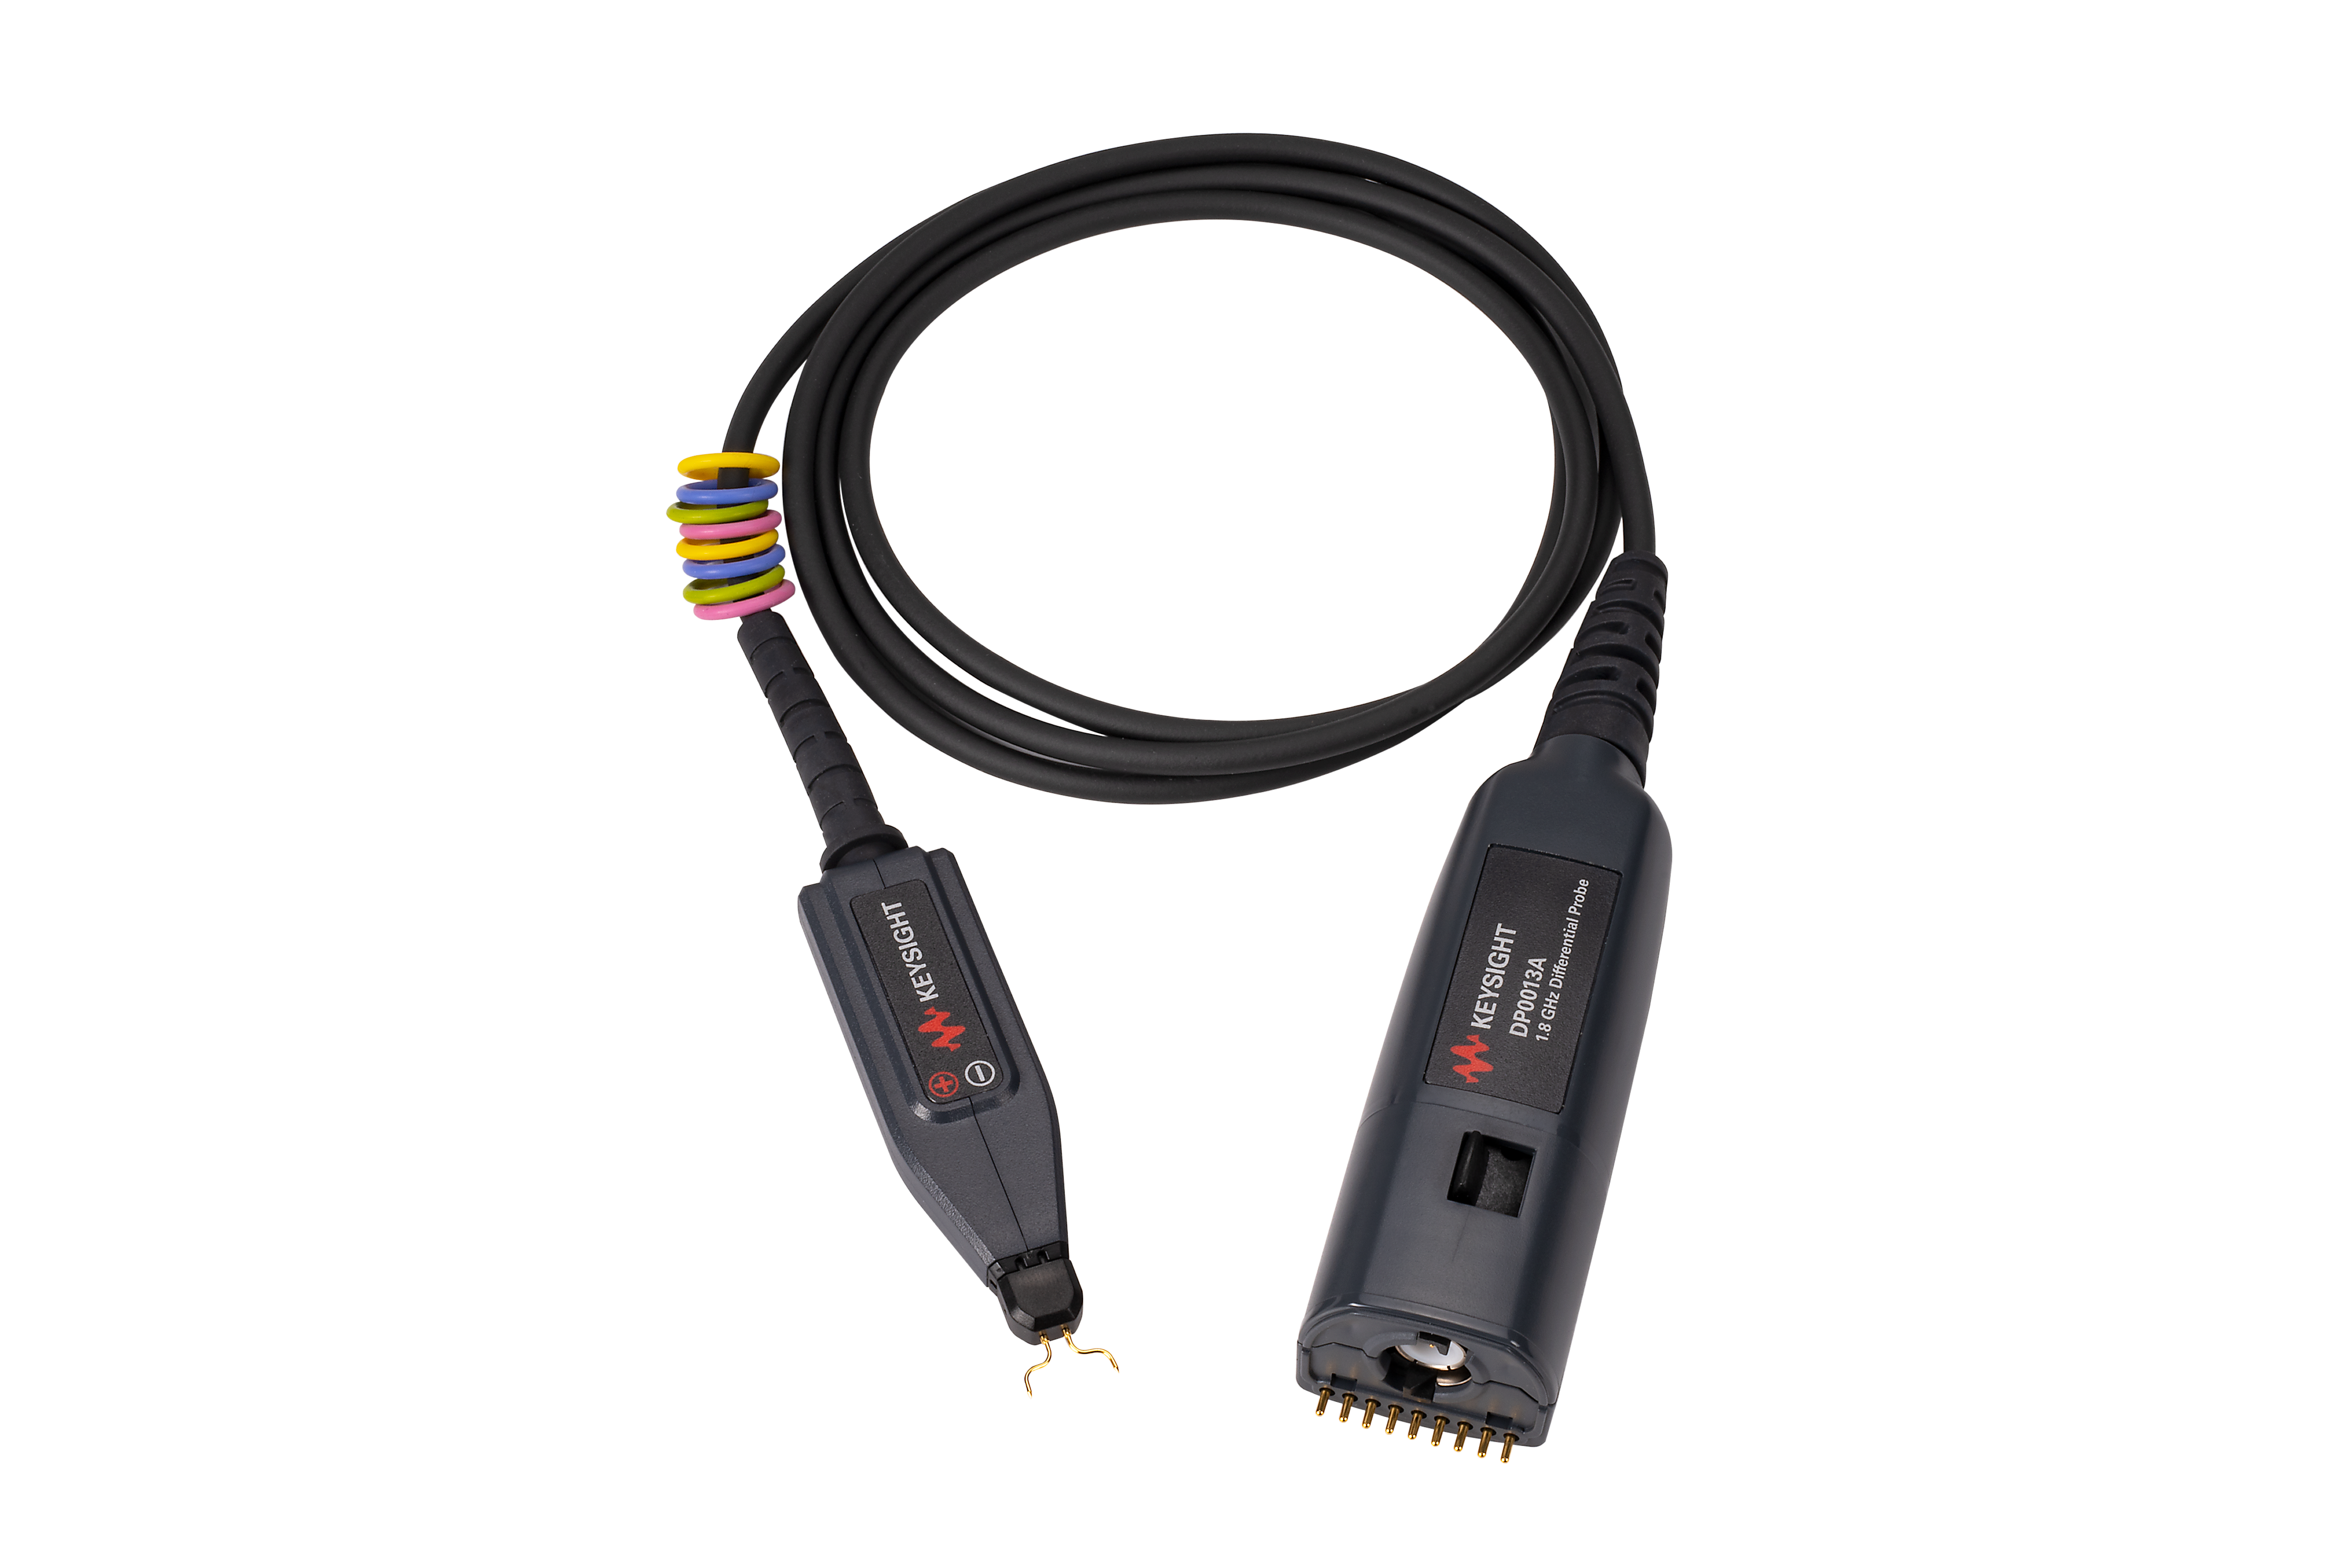
DP0011A Differenzial-Aktivsonde, 500 MHz
-


![]()
D9010AUTP Software zur Dekodierung/Triggerung von Kfz-Protokollen (CAN, CAN FD, CAN XL, LIN FlexRay, SENT) für Infiniium-Oszilloskope


Entdecken Sie Ressourcen und Einblicke
Zusätzliche Ressourcen für die Fehlersuche bei CAN FD und CAN XL
Verwandte Anwendungsfälle

-
![]()
Mehr erfahren
Wie man intermittierende Fehler auf seriellen Bussen in der Automobilindustrie findet
Finden Sie mithilfe eines Essential Tischoszilloskop mit hardwarebasierter Dekodierung und segmentiertem Speicher.
Mehr erfahren

-
![]()
Mehr erfahren
Wie man Daten über serielle Bus-Gateways in der Automobilindustrie verfolgt
Trace-Daten über serielle Bus-Gateways in der Automobilindustrie mithilfe eines Essential Tischoszilloskop mit Dual-Bus-Decodierung und einem zeitverschachtelten Protokolllister.
Mehr erfahren
-
![]()
Mehr erfahren
Wie man die CAN-Bus-Arbitrierung isoliert
CAN-Bus-Arbitrierung mithilfe eines isolieren Essential Tischoszilloskop mit Zonentriggerung, CAN-Nachrichtenqualifizierung und segmentiertem Speicher.
Mehr erfahren

Kontaktieren Sie einen unserer Experten
Benötigen Sie Hilfe bei der Suche nach der richtigen Lösung für Sie?